Produkte

Freigegebene HDrive-Modelle für Ethernet (PC) und EtherCAT (SPS). Voll integrierte Servoeinheiten: Motor, Elektronik, Encoder und Regelung in einem Gehäuse.

HDrive17-ETH

NEMA17 · Ethernet

HDrive17-ETH

Kompakter integrierter Servo für Entwickler, Labore und PC-basierte Maschinen. Anbindung über Standard-Ethernet aus Python, C#, C++, Java oder Matlab. Integrierter Webserver für Inbetriebnahme und Monitoring. Keine SPS erforderlich.

  • FlanschNEMA17 (42 mm)
  • Abmessungen42 × 42 × 88 mm
  • Stillstandsmoment0.6 Nm
  • Max. Drehzahl~700 RPM
  • Versorgung12-24 V DC
  • Max. Strom / Leistung1.0 A / 24 W
  • SchnittstellenEthernet, CAN, Step/Dir, PWM
  • BetriebsartenPosition, Drehzahl, Drehmoment
  • Encoder14 Bit, magnetisch, absolut
  • Genauigkeit±0.1°
HDrive17-ETC

NEMA17 · EtherCAT

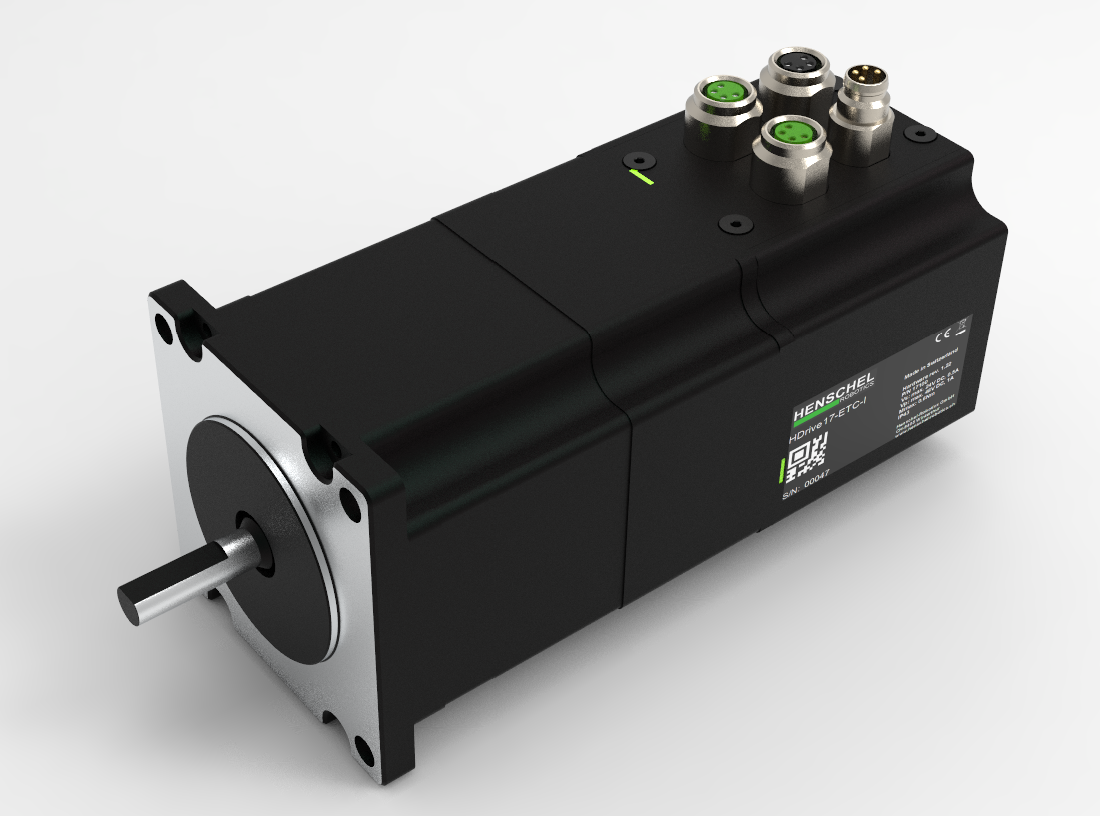
HDrive17-ETC

Industrieller EtherCAT-Servo für die SPS-Automation. CiA-402-Antriebsprofil, Firmware-Updates über FoE und Zykluszeiten bis hinunter zu 50 µs. Getrennte Versorgung für Logik (Vs) und Leistungsstufe (Vp bis 48 V).

  • FlanschNEMA17 (42 mm)
  • Abmessungen42 × 42 × 88 mm
  • Stillstandsmoment0.6 Nm
  • Max. Drehzahl bei 48 Vbis ~2200 RPM
  • Vs / Vp12-24 V / 12-48 V DC
  • Max. Vp-Strom / Leistung1.0 A / ~36 W
  • ProtokollEtherCAT 100 Mbps, CiA 402
  • SteckverbinderM8 Versorgung, ECAT In/Out, I/O
  • Firmware-UpdateFoE (Bootstrap)
HDrive23-ETC

NEMA23 · EtherCAT

HDrive23-ETC

EtherCAT-Servo in NEMA23 mit höherem Drehmoment und demselben industriellen Stack wie der HDrive17-ETC. Für Achsen, die mehr Stillstandsmoment benötigen und trotzdem voll integriert bleiben sollen.

  • FlanschNEMA23 (56 mm)
  • Abmessungen56 × 56 × 120 mm
  • Stillstandsmoment2.2 Nm
  • Max. Drehzahl bei 48 V~1500 RPM
  • Vs / Vp12-24 V / 12-48 V DC
  • Max. Vp-Strom / Leistung2.0 A / ~70 W
  • ProtokollEtherCAT 100 Mbps, CiA 402
  • Firmware-UpdateFoE (Bootstrap)

Drehmoment-/Drehzahlkennlinien

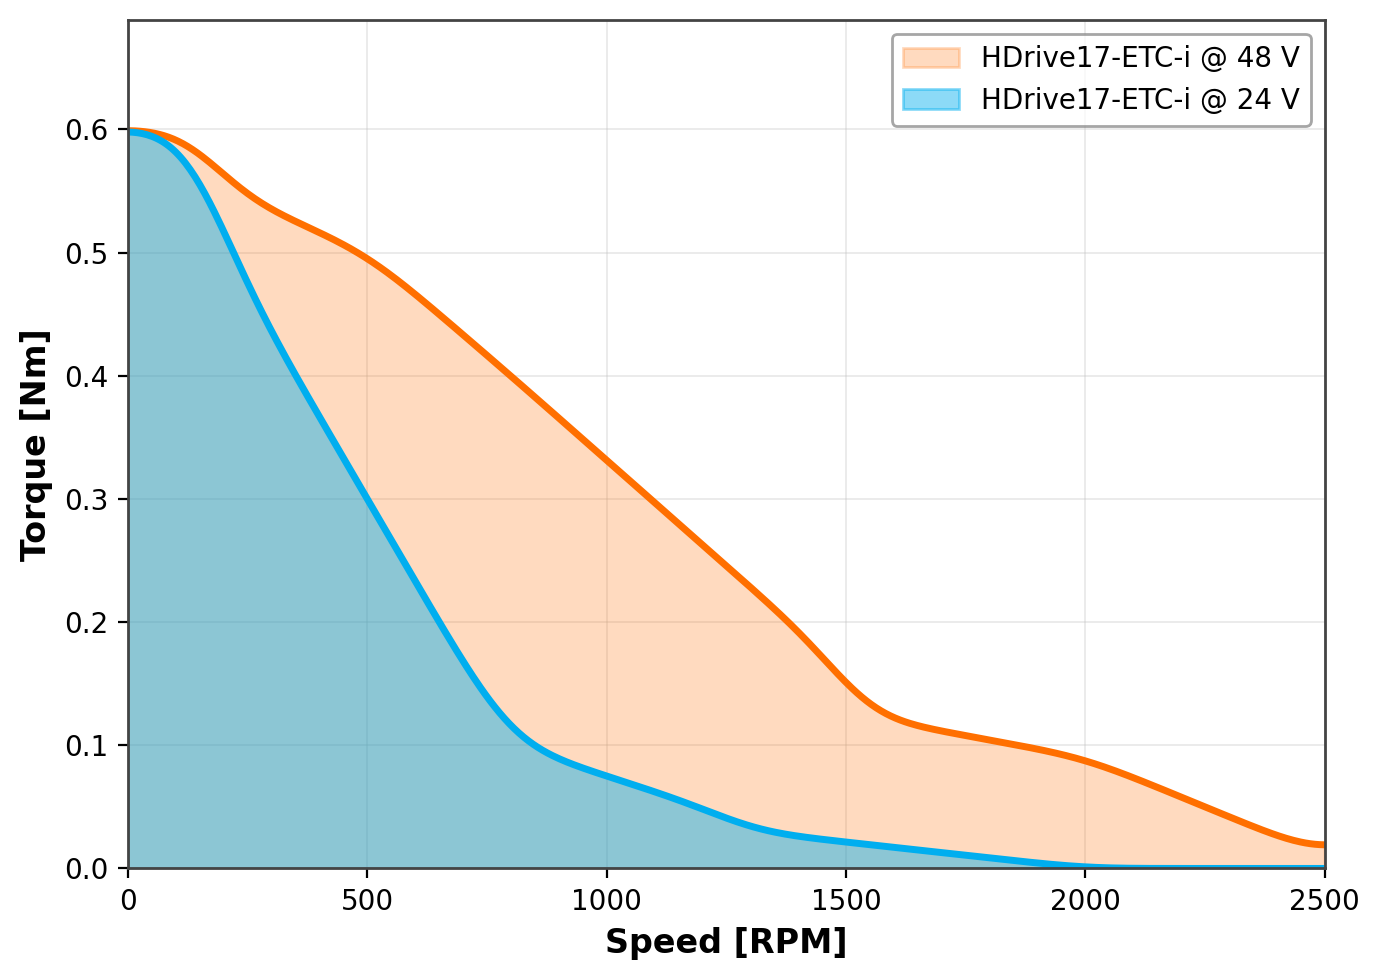
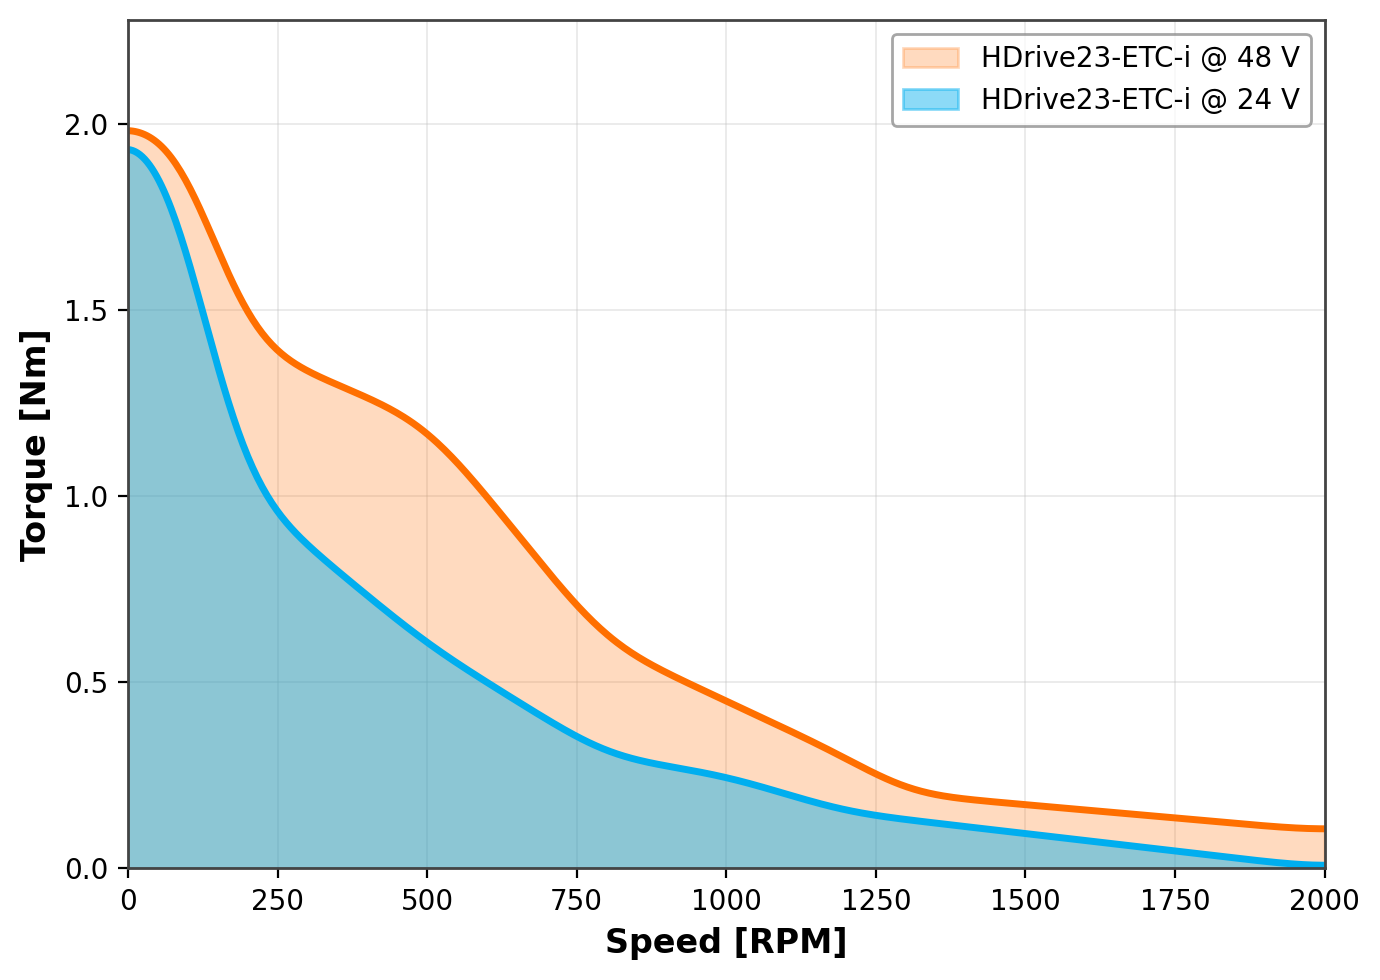
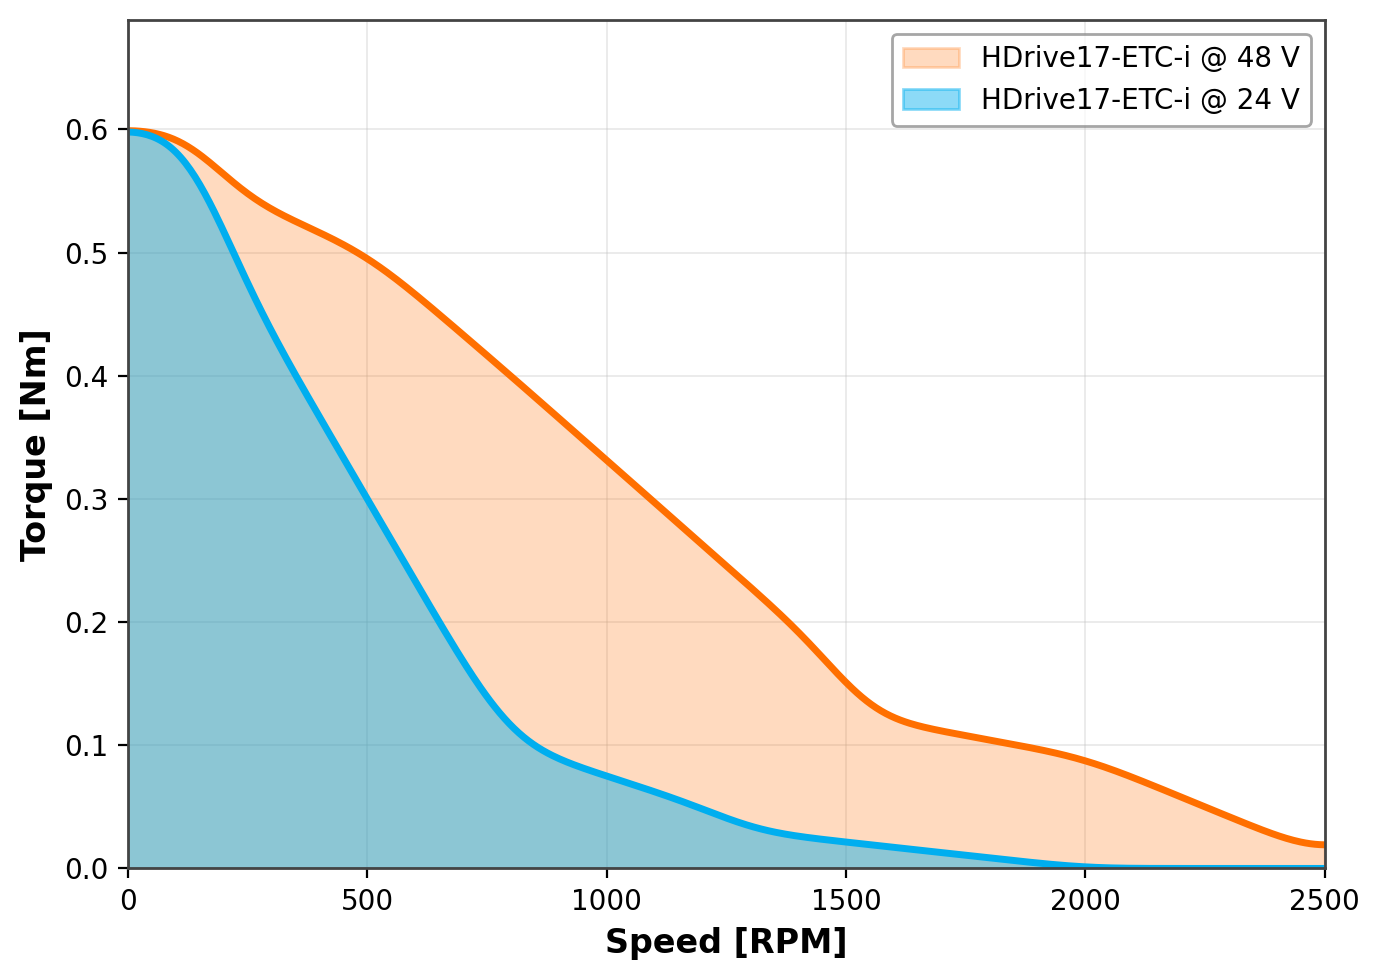
Typische Betriebsbereiche der EtherCAT-HDrive-Modelle. Jede Kennlinie steht als PNG zum Download bereit.

HDrive17-ETC

NEMA17 · Vs/Vp bis 24 V / 48 V · Stillstandsmoment 0.6 Nm

HDrive17-ETC Drehmoment-Drehzahl-Kennlinie PNG herunterladen

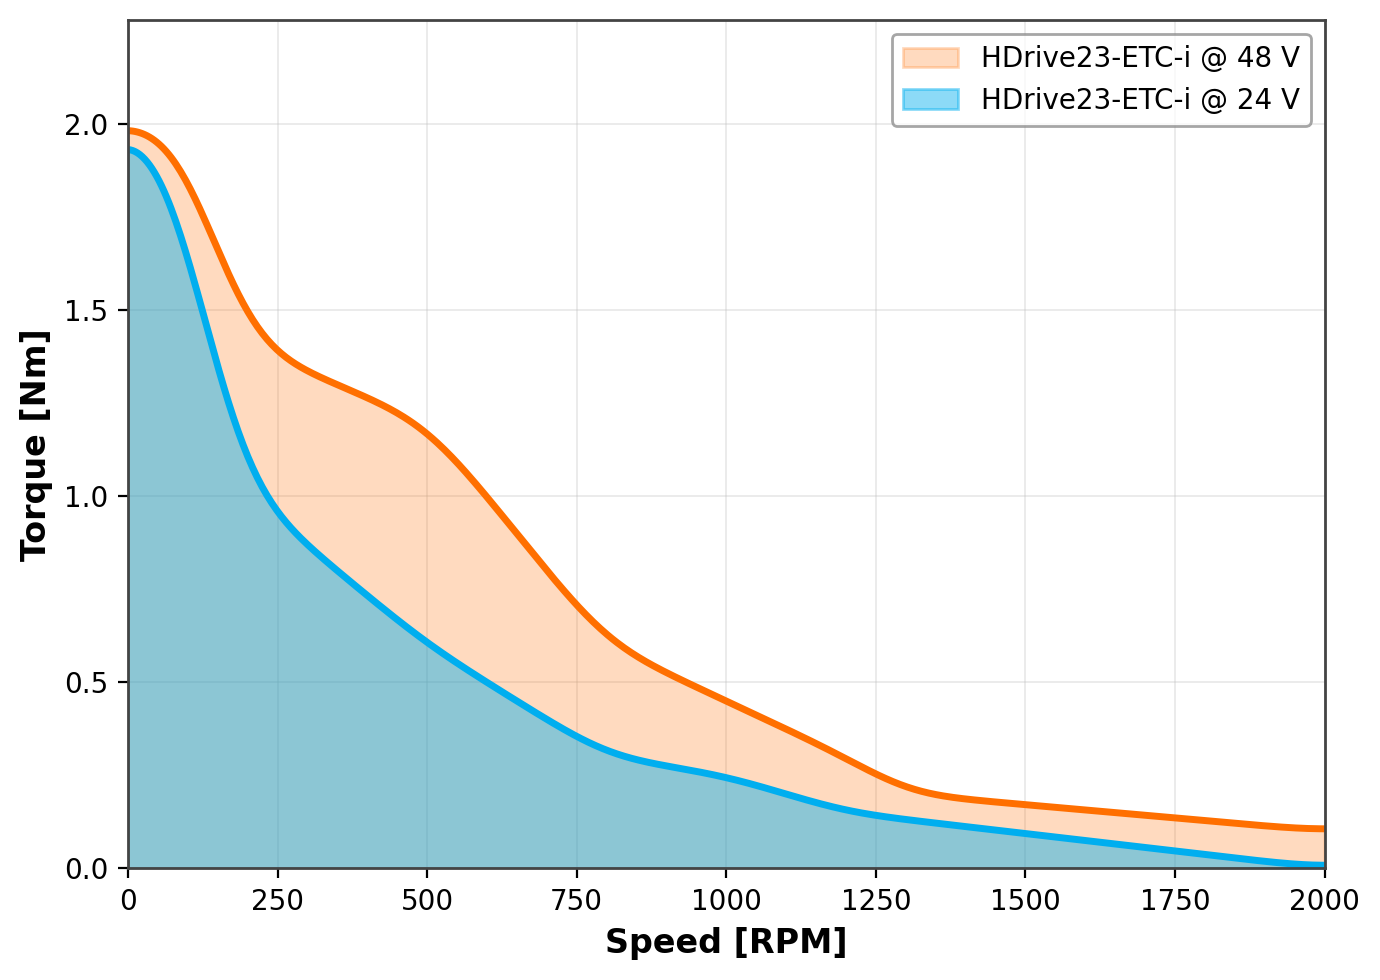
HDrive23-ETC

NEMA23 · Vs/Vp bis 24 V / 48 V · Stillstandsmoment 2.2 Nm

HDrive23-ETC Drehmoment-Drehzahl-Kennlinie PNG herunterladen

Schnellvergleich

Ethernet für PC-Steuerung oder EtherCAT für SPS-basierte Industriesysteme.

HDrive17-ETH HDrive17-ETC HDrive23-ETC
Beschreibung Servo mit Ethernet Servo mit EtherCAT Servo mit EtherCAT
Baugrösse 42 × 42 × 88 mm 42 × 42 × 88 mm 56 × 56 × 120 mm
Drehzahl ~700 RPM ~2200 RPM (48 V) ~1500 RPM (48 V)
Stillstandsmoment 0.6 Nm 0.6 Nm 2.2 Nm
Spannung 12-24 V 24 V / 48 V 24 V / 48 V
Protokoll Ethernet TCP/IP EtherCAT EtherCAT
Typischer Host PC / Python SPS SPS

Allen Modellen gemeinsam: feldorientierte Regelung (FOC) im geschlossenen Regelkreis, Positions-, Drehzahl- und Drehmomentregelung, magnetischer 14-Bit-Encoder, ±0.1° Genauigkeit, IP40, CE, Swiss Made.