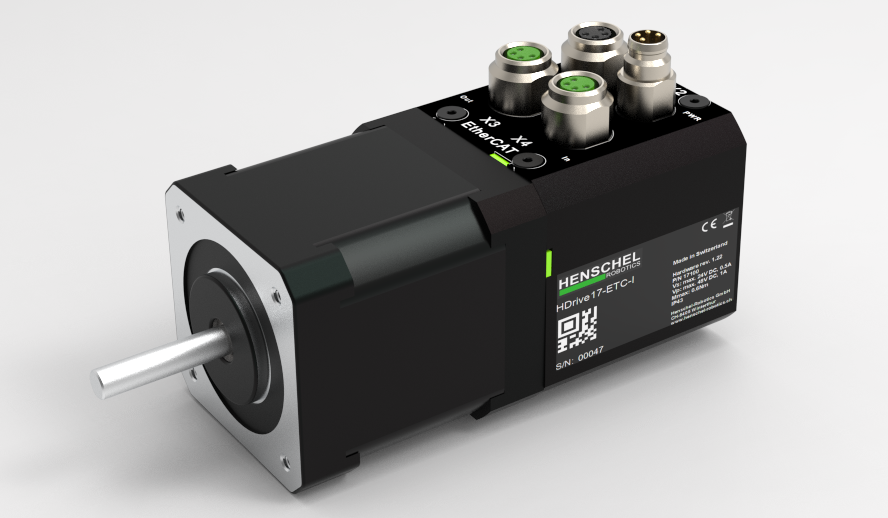
HDrive17-ETH
Integrierter NEMA17-Servo mit Standard-Ethernet. Steuerung vom PC oder aus Python, ohne SPS. Integrierte Weboberfläche.
- Grösse42 × 42 × 88 mm
- Stillstandsmoment0.6 Nm
- Versorgung12-24 V DC
- ProtokollTCP / UDP / HTTP
Swiss Made
Ultrakompakte Servoantriebe für Robotik und industrielle Automation. Echtzeit über EtherCAT mit Beckhoff oder einer beliebigen SPS, oder Steuerung ohne Echtzeit direkt aus Python.
Motor, Leistungselektronik, Encoder und Motion Control in einem Gehäuse, Swiss Made. Drei freigegebene Modelle, bereit für den Serieneinsatz.
Integrierter NEMA17-Servo mit Standard-Ethernet. Steuerung vom PC oder aus Python, ohne SPS. Integrierte Weboberfläche.
EtherCAT-Servo in NEMA17. Harte Echtzeit mit Beckhoff oder einer beliebigen SPS, oder ohne Echtzeit mit Python im Labor. FoE-Updates, Positions-, Drehzahl- und Drehmomentregelung.
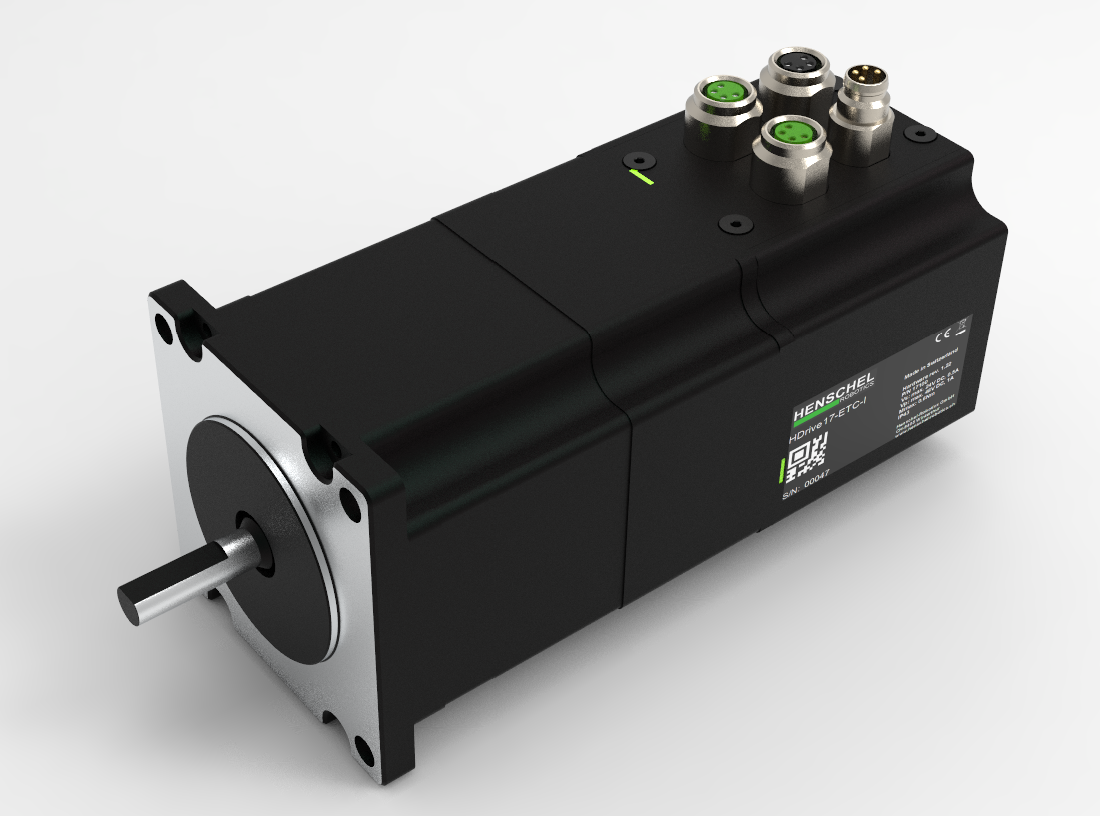
EtherCAT-Servo in NEMA23 für höhere Drehmomente. Gleicher CiA-402-Stack wie der HDrive17-ETC: Echtzeit mit SPS oder Python für Prototypen.
Geschlossener Regelkreis mit Servo-Performance in einem kompakten, integrierten Gerät, entwickelt in Winterthur. Weiterführende Regelungsfunktionen entstehen gemeinsam mit der ZHAW und mit Unterstützung von Innosuisse-Forschungsprojekten.
Magnetischer 14-Bit-Absolutencoder mit kalibrierter feldorientierter Regelung (FOC) im geschlossenen Regelkreis.
Standard-Antriebsprofil für SPS-Toolchains: CSP, CSV und CST.
Firmware-Updates über EtherCAT für HDrive-ETC, ohne das Gerät zu öffnen.
Wählen Sie den Weg, der zu Ihrer Maschine passt: harte Echtzeit mit einem industriellen Master für die Produktion oder Python für die Entwicklung.