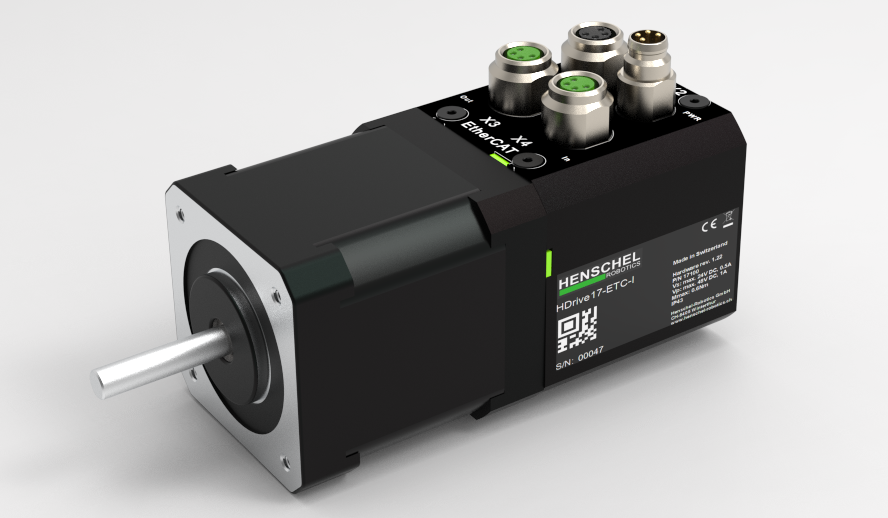
Ethernet · PC
HDrive17-ETH
NEMA17 über Standard-Ethernet. Python, C# oder Browser. Keine SPS nötig.
- Grösse
- 42 × 42 × 88 mm
- Stillstand
- 0.6 Nm
- Versorgung
- 12–24 V DC
Swiss Made · Winterthur
Henschel Robotics
Ultrakompakte Antriebe mit Motor, Leistungsstufe, Encoder und FOC-Regelung in einem Gehäuse. Gebaut für Robotik und industrielle Automation.
Feldorientierte Regelung
Geschlossene FOC-Regelung führt Rotor- und Statorfeld gemeinsam und liefert Servo-Verhalten aus einem kompakten elektromechanischen Kern. Die Kompensation der Drehmomentwelligkeit hält das Abtriebsmoment nahezu konstant — für genaue Positionierung und präzise Kraftregelung.
Produktlinie
Ethernet für PC-Steuerung, EtherCAT für harte Echtzeit mit SPS. Motor, Elektronik und Motion Control in einem Gehäuse, Swiss Made.
Ethernet · PC
NEMA17 über Standard-Ethernet. Python, C# oder Browser. Keine SPS nötig.
EtherCAT · CiA 402
NEMA17 EtherCAT-Servo. TwinCAT, Codesys oder beliebiger Master. Typ. Zyklus 1 ms (min. 50 µs).
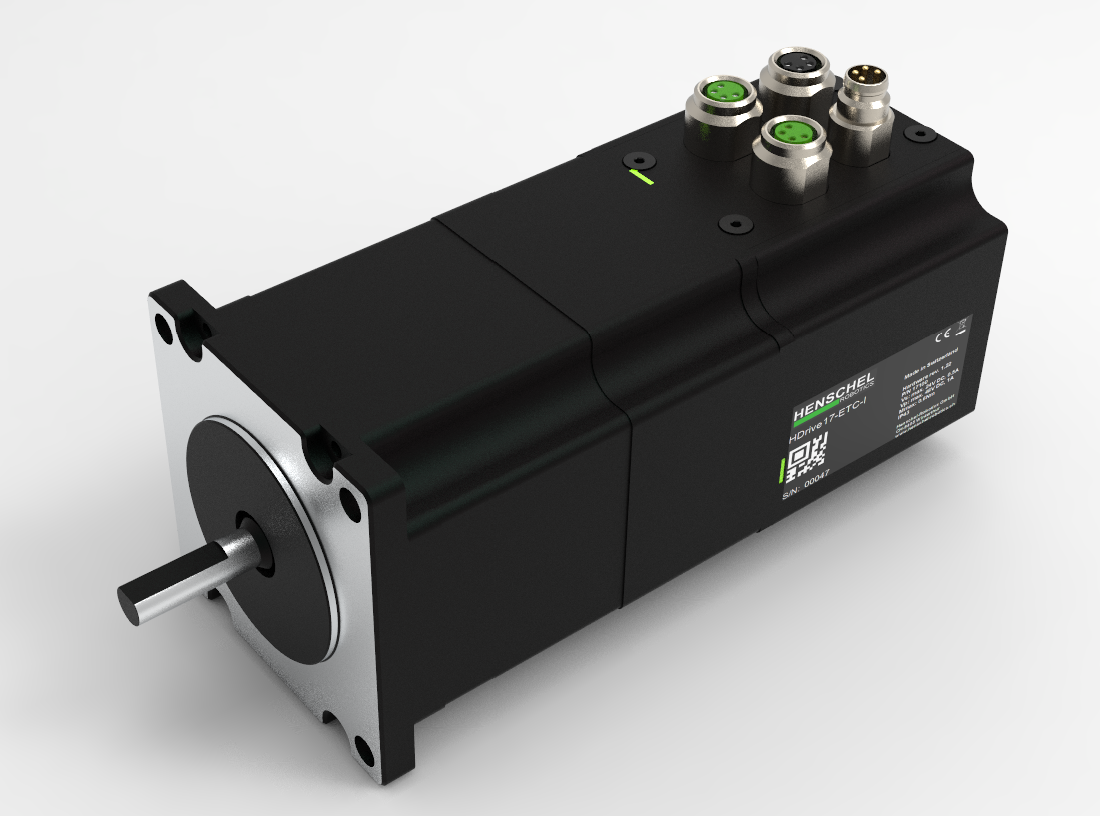
EtherCAT · höheres Drehmoment
NEMA23 EtherCAT. Gleicher industrieller Stack, mehr Stillstandsmoment.
Ansteuerung
Der normale Weg für HDrive-ETC ist eine SPS. Python am PC eignet sich für kleinere Projekte ohne harte Echtzeitanforderung.
Firma
Entwickelt und gebaut in Winterthur. Weiterführende Regelungstechnik mit der ZHAW, unterstützt durch Innosuisse.